厂商控制台彼此割裂
设备状态、能力和命令口径不同,业务团队难以形成统一视图。
设备状态、能力和命令口径不同,业务团队难以形成统一视图。
任务已提交不代表机器人已接受,更不代表现场动作已经完成。
园区、楼层、地图、交接点与任务各自配置,跨环境协同依赖人工拼接。
取消、重试、批量控制和远程接管需要明确权限、原因与逐对象结果。
EXECUTION LOOP
订单受理不等于任务完成。
传输确认不等于 Robot Agent 接受。
连接中断时保留 UNKNOWN,不盲目重发。
从业务订单出发,拆解任务、步骤和结果要求,让机器人执行与真实服务流程保持关联。
以标准能力、状态和命令语义连接不同机器人,通过 Agent 与 Adapter 隔离厂商 Runtime 差异。
先按类型、能力、电量、载荷和占用状态做硬约束过滤,再保留分配依据与逐机器人结果。
统一园区、道路、楼栋、楼层、房间、交接点和充电点等空间语义,关联地图版本、任务与告警。
区分请求、传输确认、设备接受和最终结果,对取消、重试、断线和 UNKNOWN 保留真实证据。
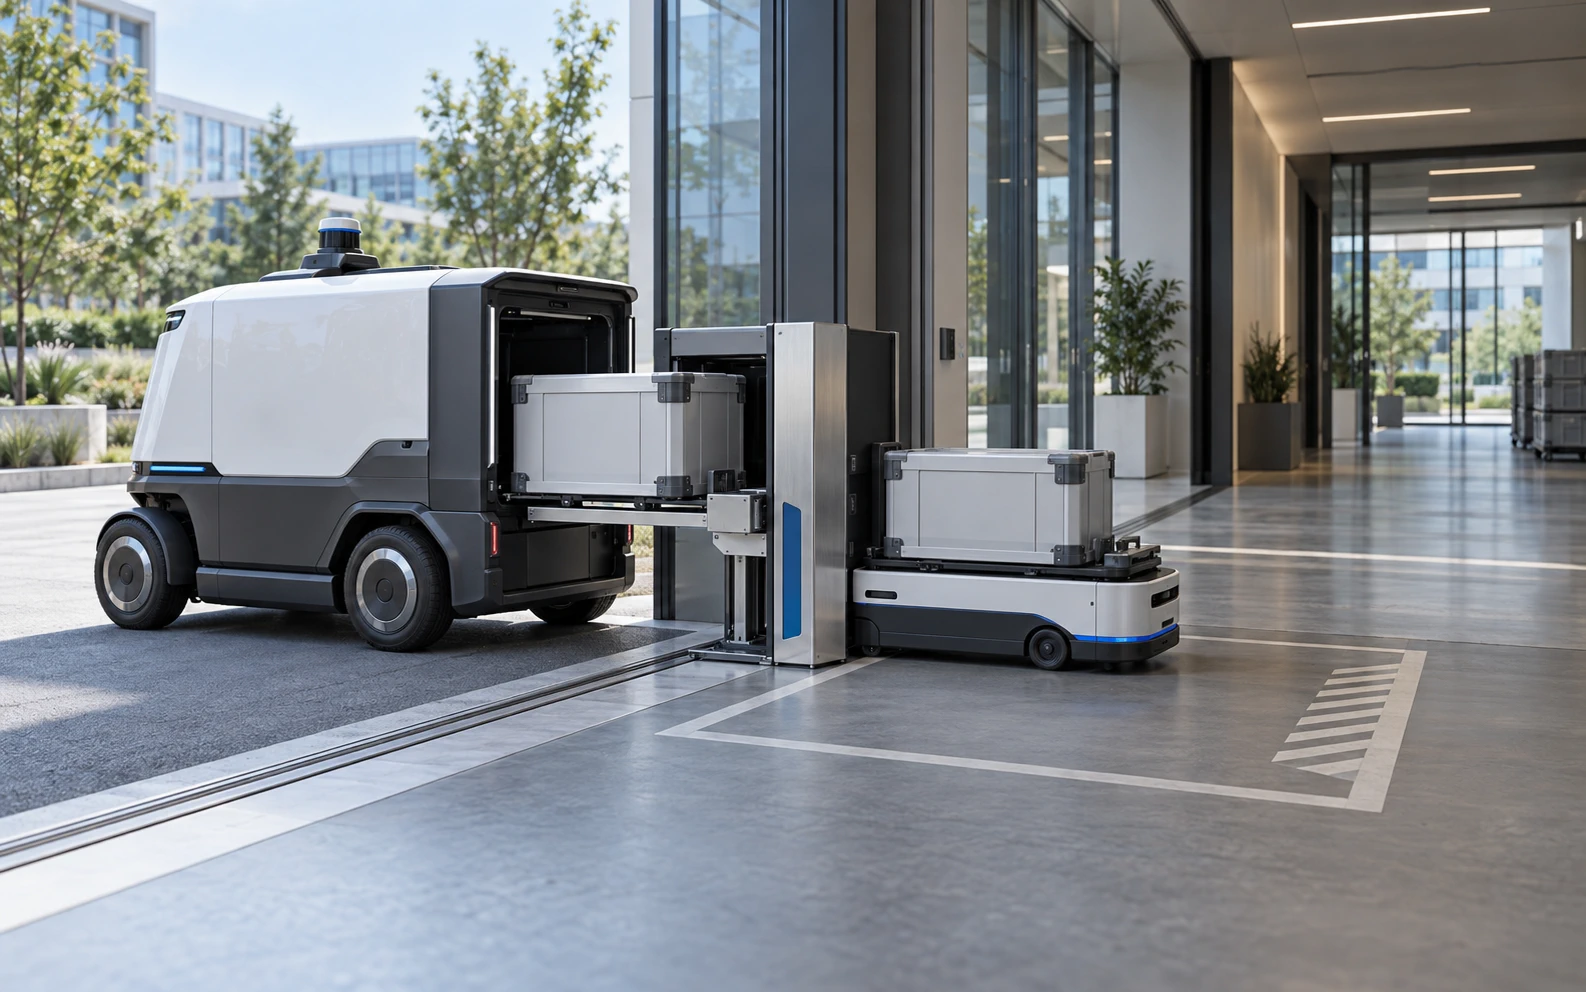
道路机器人与室内 AMR 在授权交接点分别确认 Ready 与 Handoff Result。
任务步骤关联空间位置、采集要求、图像或环境数据结果。
批量待命、暂停或安全停止请求保留每台机器人的独立状态。
以短时会话、明确权限和操作原因协助现场处置并收敛结果。
负责业务请求、授权、任务、空间语义、命令意图、状态汇聚与审计证据。
负责标准消息与厂商 Runtime 隔离、连接会话、本地缓存和协议版本适配。
负责定位、规划、避障、急停与执行器安全,并对最终动作结果负责。
INTEGRATION & DELIVERY